基础设置12.0-飞行安全设置
前言: 在飞行安全页面,主要可以设置低电量保护、遥控失控保护、电台失控保护、地理围栏、返航降落方式、着陆模式等! 每次起飞前请务必认真检查! 1、低电量故障保护触发器: 如下图所示,有3项百分比可设置,用户根据自己的载具以及飞行距离的远近进...
前言:
在飞行安全页面,主要可以设置低电量保护、遥控失控保护、电台失控保护、地理围栏、返航降落方式、着陆模式等!
每次起飞前请务必认真检查!
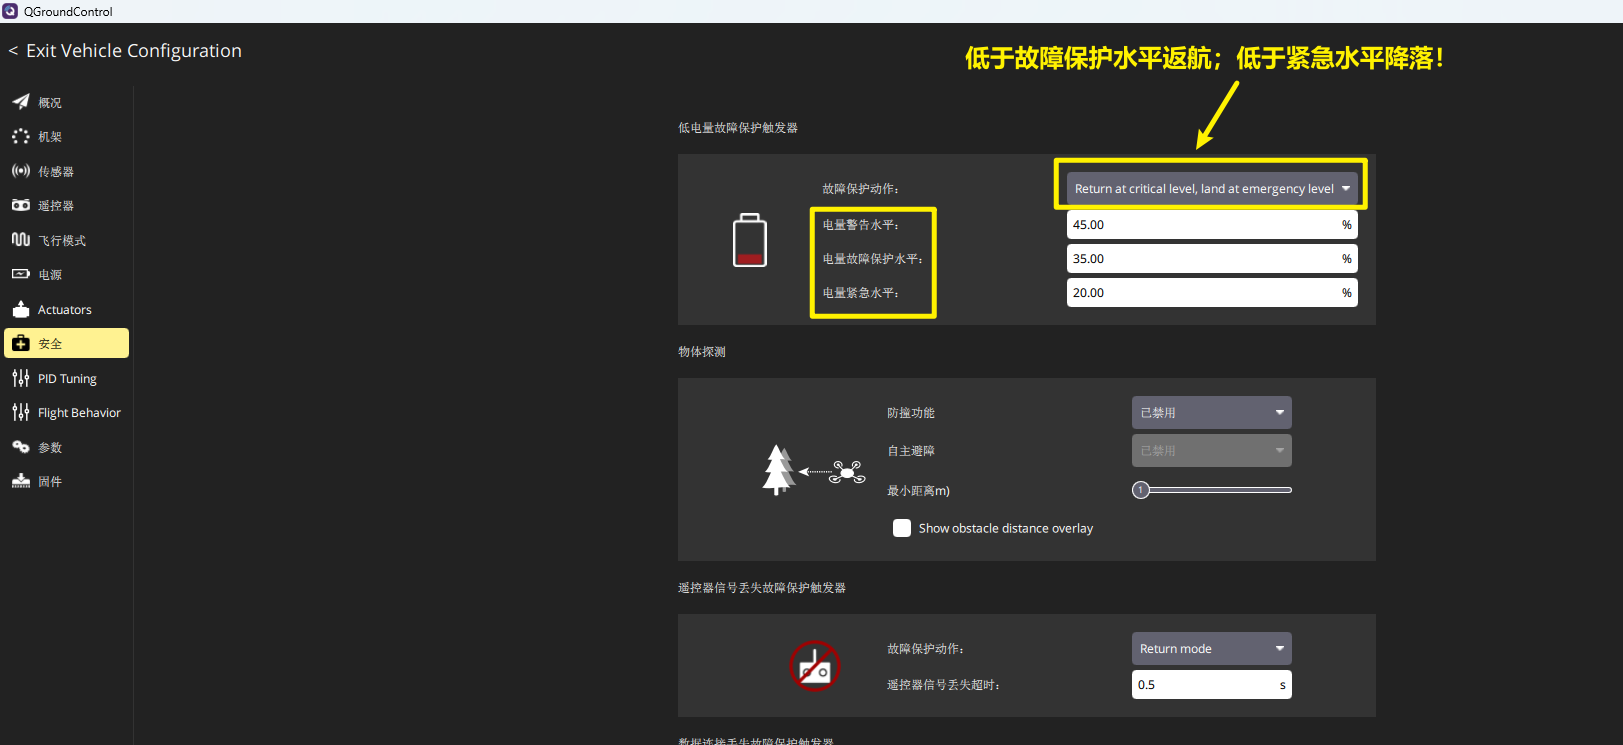
1、低电量故障保护触发器:
如下图所示,有3项百分比可设置,用户根据自己的载具以及飞行距离的远近进行设置。
1)电量警告水平:低于该值,地面站会告警。
2)电量故障保护水平:低于该值,应该被触发返航。
3)电量紧急水平:低于该值,应该被触发降落。(不建议飞到此值,存在很大的风险!)
故障保护动作,请务必选择:Return at critical level, land at emergency level
2、遥控器信号丢失、无线数传电台信号丢失
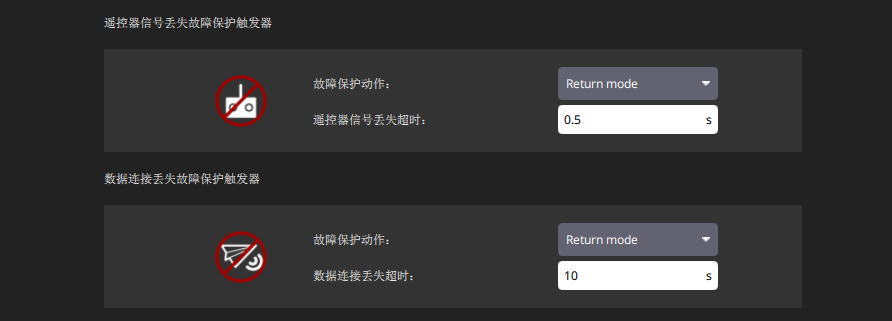
建议都选择返航模式(Return mode)!
注意:部分场地可能数传电台功率被干扰或压制,导致信号质量较差,如果此时又要执行自动航线任务又一直被迫返航,那么可以将数据连接丢失故障保护触发器选择为关闭(Disabled)
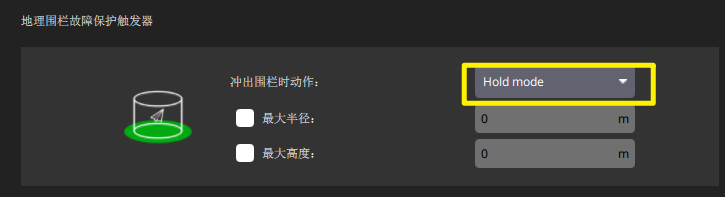
3、地理围栏故障保护触发器
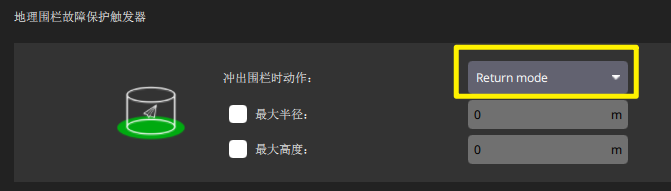
用户可以设置3个参数:
冲围栏时的动作:当无人机飞出预设得到最大半径或者最大高度时,会触发什么动作!按需建议选择为:保持模式(Hold Mode) 或 返航模式(Return mode)
最大半径:按需设置
最大高度:按需设置
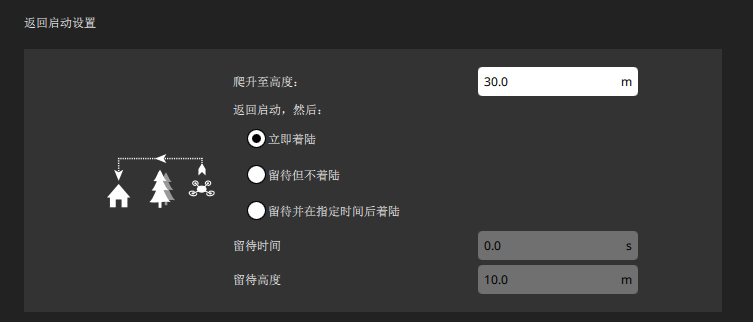
4、返回启动设置
可设置的参数有:
1)爬升至高度:该参数默认为30m,既无人机以多高的高度进行返航。如果触发返航模式时的高度只有15m,那么无人机会爬升到30m后再进行返航。
如果无人机触发返航模式时候高度是120m,高于预设的返航高度,那么则会以当前120m的高度进行法航。
2)返航后方式:选择立即着陆!
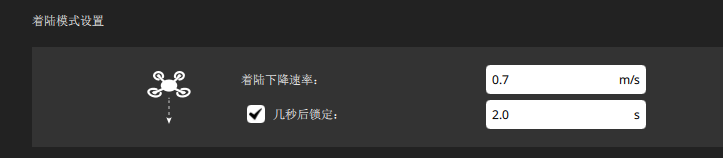
5、着陆模式设
设置下降速率以及几秒后锁定点击!