6、跟油门控制、杆量相关的参数
待更新
参数1:MOT_THST_EXPO
该参数是油门百分与实际推力的补偿曲线,默认值 = 0.65。
- 对于动力很猛的穿越机,悬停油门很低的无人机,该参数往小设;这样在低油门(悬停附近)推力更小、手感偏肉。
- 对于大部分无人机,设置0.6-0.7均可!
- 对于载重机、动力偏弱、悬停油门偏高的无人机,可设置在0.7-0.85。低油门时推力提升更明显,悬停附近反应更灵敏;但高油门更容易 “冲”
参数2:MOT_THST_HOVER
该参数默认=0.35,代表的前50%的油门行程只有35%的油门输出,后50%的油门形成有65%的油门输出。
如果是穿越机比较猛的动力,这个值可能要设置到0.15~0.2左右。
根据本人的本人的实测是5寸/7寸穿越机首飞时候设置为0.2,F450首飞时设置为0.25。
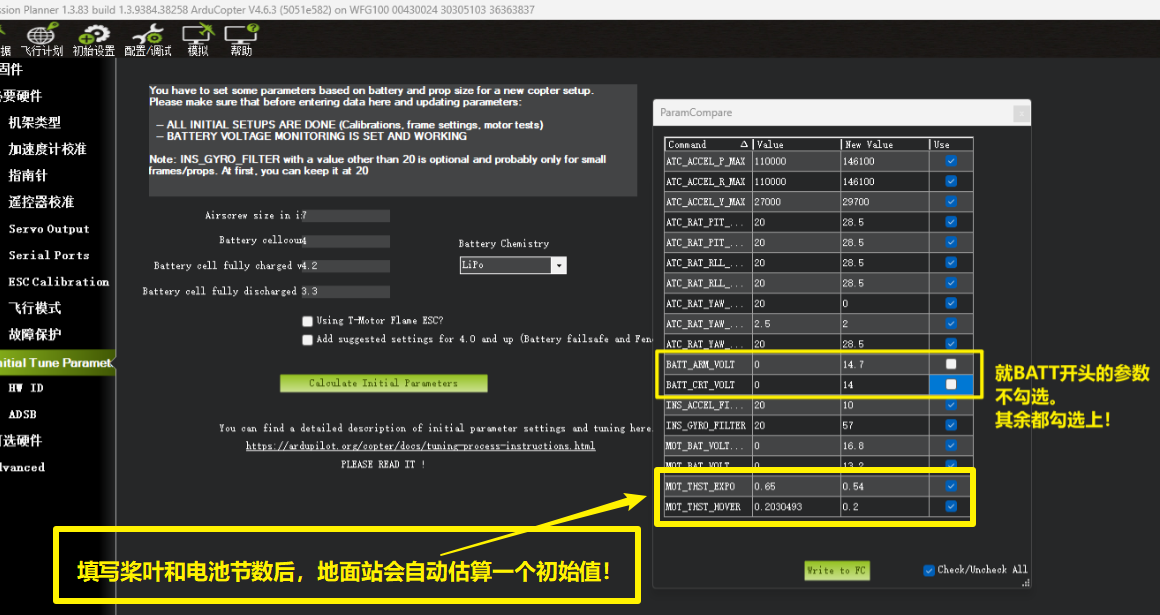
此外MOT_THST_HOVER和MOT_THST_EXPO 可通过初始化配置进行设定,具体如何设置,请参阅文档《根据桨叶与电池电压生成出初始PID参数》
首次设定后,通常不需要我们再进行调整,因为AP固件默认会开启油门比例自动学习,参数MOT_HOVER_LEARN=2,建议大家一直保持油门自动学习即可!
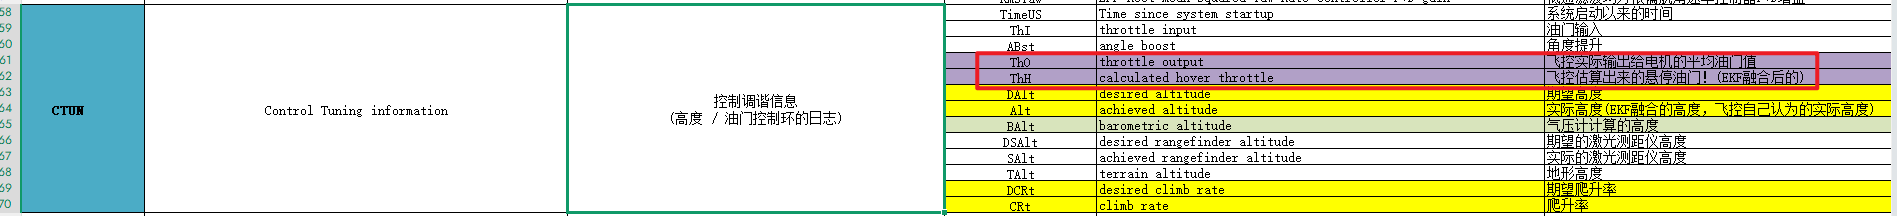
日志参数确认,通过对比CTUN.ThO和CTUN.ThH的参数进行对比,两条曲线应趋近重合!
CTUN.ThH 是EKF估算后的油门输出, CTUN.ThO 是实际的油门输出!
参数3:THR_DZ
该参数调节定高或定点模式下的油门死区,作用在定高和定点模式,默认值是100,可调范围是0-300;
100代表是的是10%的油门死区,就是说50%油门各自增减10%,也就是40%~60%是定高/定点模式的油门死区。
在这个油门死区内,轻微推拉油门杆飞控会自动忽略操作。具体要设置多少,根据飞机以及大家的手感去配置!
参数4:油门与姿态 优先级控制参数!(有3个,数值越大越,优先保姿态;数值越小,优先保油门)
以下参数都应该,电机、桨、重心、悬停油门和 PID 都正常后再动。不要用它们掩盖超载、动力不足或 PID 振荡。
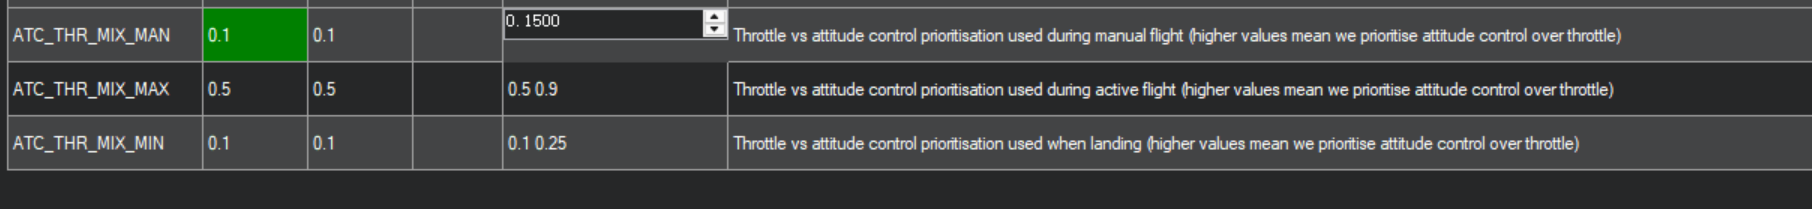
1)ATC_THR_MIX_MIN
只在油门拉低最低的时候生效,作用于准备降落阶段!
- 降落时遇到风、斜面或地效,飞机容易倾斜、姿态控不住:可适当增加,例如
0.1 → 0.15 → 0.2。 - 增加过多可能让飞机在接地时仍保留较多推力,表现为飘、弹跳、不容易压实地面;这时应降低。
- 一般先保持
0.1,确实有降落姿态问题再小步调整。
2)ATC_THR_MIX_MAN
在 Stabilize 或 Acro 等手动油门模式中调,默认是0.1油门控制优先!
- 大幅偏航或打杆时姿态软弱、偏航跟不上,甚至持续振荡:适当增加,例如
0.1 → 0.15 → 0.2。 - 提高后油门跟随变差、松杆后不容易下降、高度变化明显:说明给姿态的优先级过高,应回退。
- 飞机悬停油门很低、动力过剩时,这个参数更容易体现出差别 !!
3)ATC_THR_MIX_MAX
作用场景:在 Loiter、AltHold、Auto 等自动油门模式中调。默认是0.5,通常这个值不用修改!
- 大幅偏航、急转、制动或者振荡时姿态响应不足,并伴随电机输出长时间顶到上下限:适当增加,例如
0.5 → 0.55 → 0.6。 - 增加后转弯或偏航更有力,但制动、下降和高度保持变差:说明牺牲了过多垂直推力。
- 如果高度保持、制动和下降更重要,而姿态控制仍有裕量,则保留较低值,默认
0.5通常已经是最安全保守的起点。
参数5:ATC_INPUT_TC
该参数,姿态控制输入时间常数。数值越小,响应越灵敏;数值越大,响应越柔和。在所有需要姿态控制的飞行模式下都会生效。
当你打遥控器摇杆时,飞控是"立刻猛冲"还是"温柔渐进"地响应你的指令,默认 = 0.15。
低值代表立即响应,高值代表代表缓慢平顺响应!
- 穿越竞速/花飞:0.1-0.15(要快!要猛!)
- 普通自稳飞行:0.2-0.25(平衡)
- 航拍/测绘:0.3-0.4(要稳!要平顺!)
- 载重/物流:0.4-0.5(安全第一)
参数6:PILOT_Y_RATE
该参数决定了 偏航速率的大小。
值越高,旋转速度越快。默认为202.5°/s,意思是在当摇杆打到最大时,转速为202.5°。
- 小穿越机:250-300°/秒(越小越灵活)
- 普通450mm:150-200°/秒(平衡选择)
- 大六旋翼:100-150°/秒(稳字当头)
- 航拍机:80-120°/秒(画面第一)