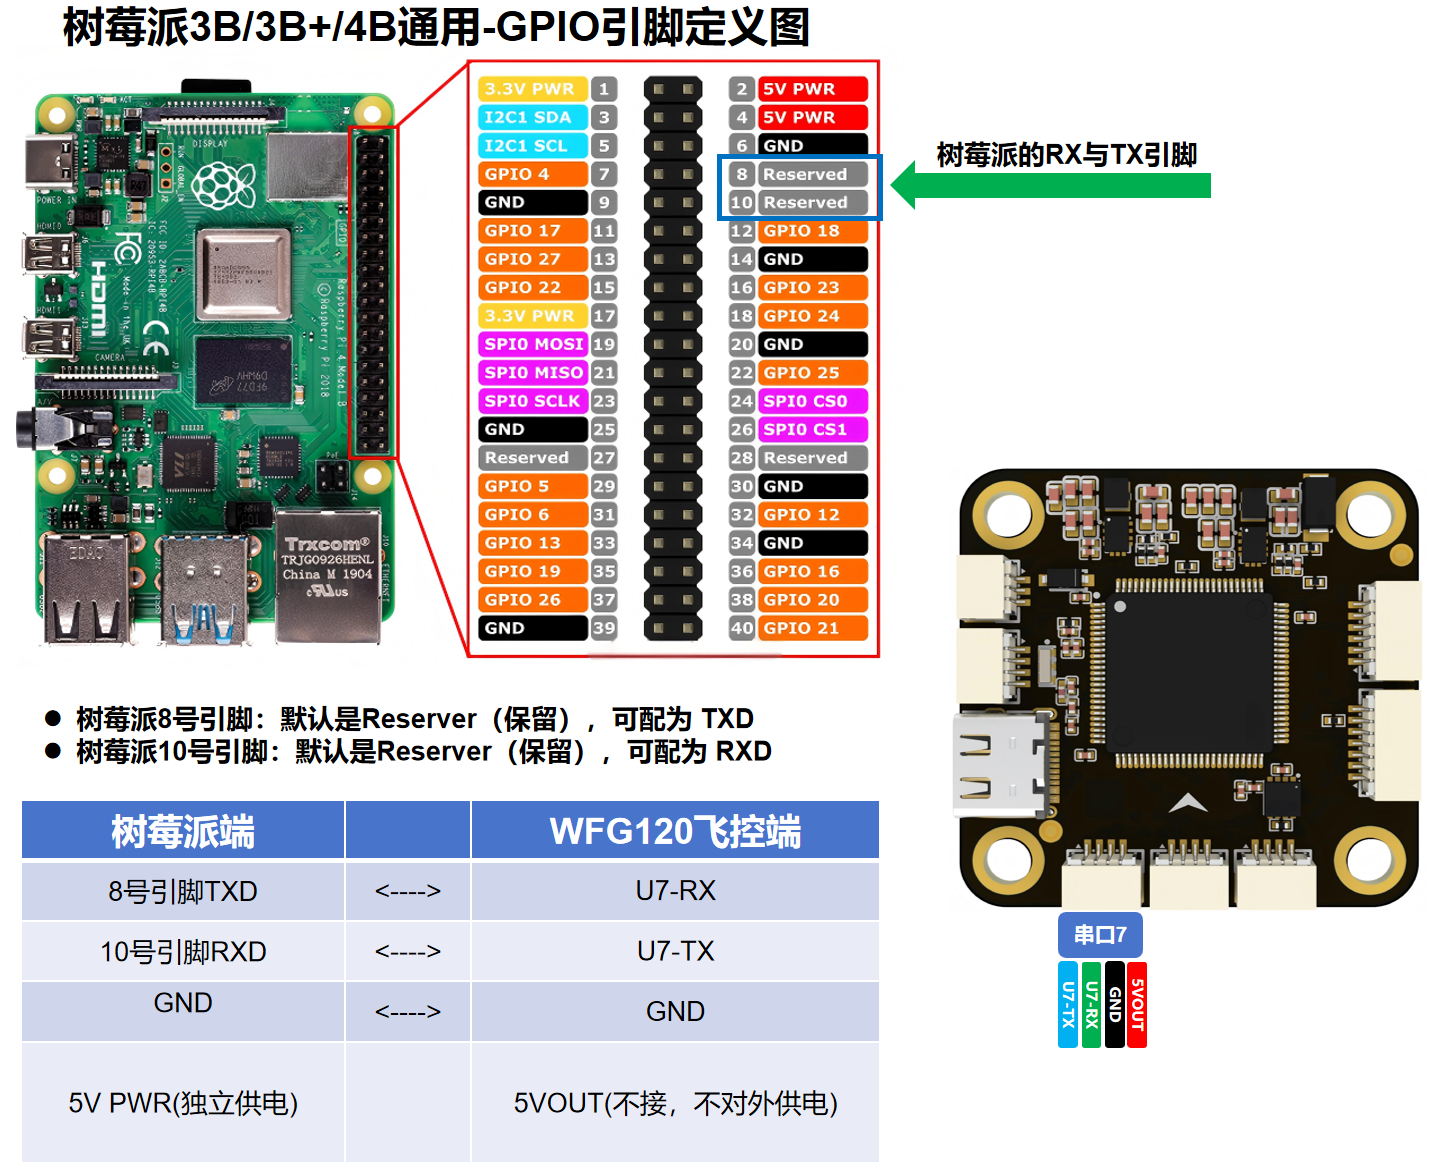
4、树莓派4B与物唯飞控的物理连接 (以WFG120为例)
一、前言 由于飞控的主控仅是一颗单核的MCU,它仅适合用于做实时性高的飞行控制。 此如果我们想在飞控上做一些高级的功能,可以加装一块机载计算机(比如树莓派、RK3588、英伟达等)进行计算,然后将计算后的结果通过串口发送给飞控。 飞控再做执...
一、前言
由于飞控的主控仅是一颗单核的MCU,它仅适合用于做实时性高的飞行控制。
此如果我们想在飞控上做一些高级的功能,可以加装一块机载计算机(比如树莓派、RK3588、英伟达等)进行计算,然后将计算后的结果通过串口发送给飞控。
飞控再做执行处理!
本文将以树莓派4B+WFG120飞控为例,为大家讲解如果通过树莓派与飞控通讯,并通过相关的Mavlink工具包对飞控进行状态获取以及指令下发!
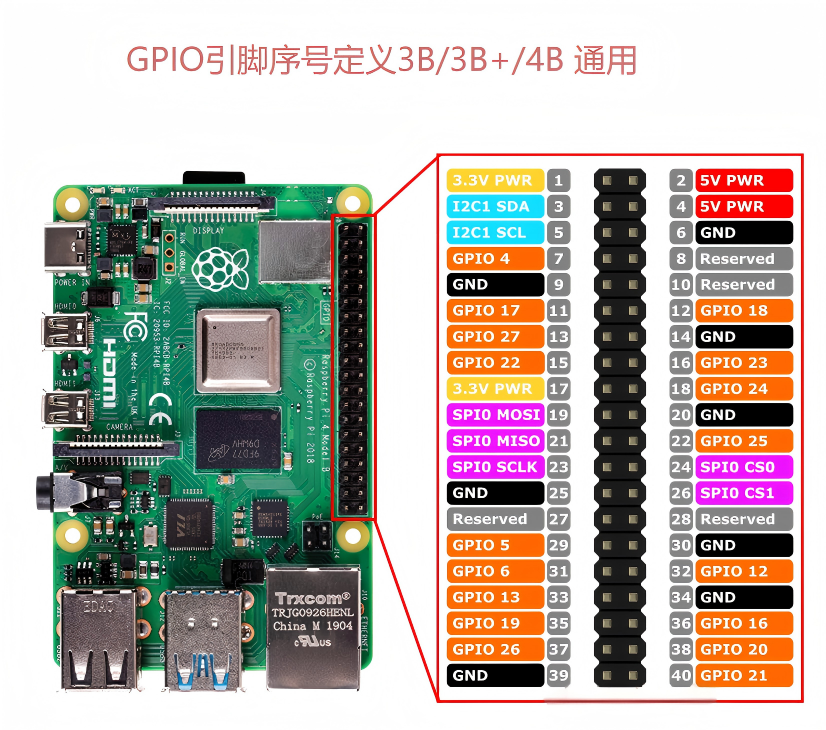
树莓派的8号引脚:默认是Reserver(保留),可自行配置为树莓派的 TXD
树莓派的10号引脚:默认是Reserver(保留),可自行配置为树莓派的 RXD
二、WFG120飞控与树莓派的串口连接
1)树莓派功耗较大,需单独供电!(不要用飞控上的5V输出对树莓派进行供电,否则可能会导致飞控供电不足而重启!)
2)从WFG120上任意选择一路可用的串口,本文以"串口7/serial7串口"做为示例,将飞控的串口与树莓派的8号引脚(TX)、10号引脚(RX)进行交差相连,同时还需进行共地!
连接如下图所示: